同样是伸缩机械屏,为什么有的越用越稳,有的开始卡顿?
一句话定义: 闭环运动控制是一种通过实时位置反馈来修正电机运动的控制方式——它让伸缩机械屏的每一个运动单元都能“知道自己在哪里”,从而在长期高频使用中始终保持精准、同步、稳定,而不是像开环系统那样“发完指令就不管了”。
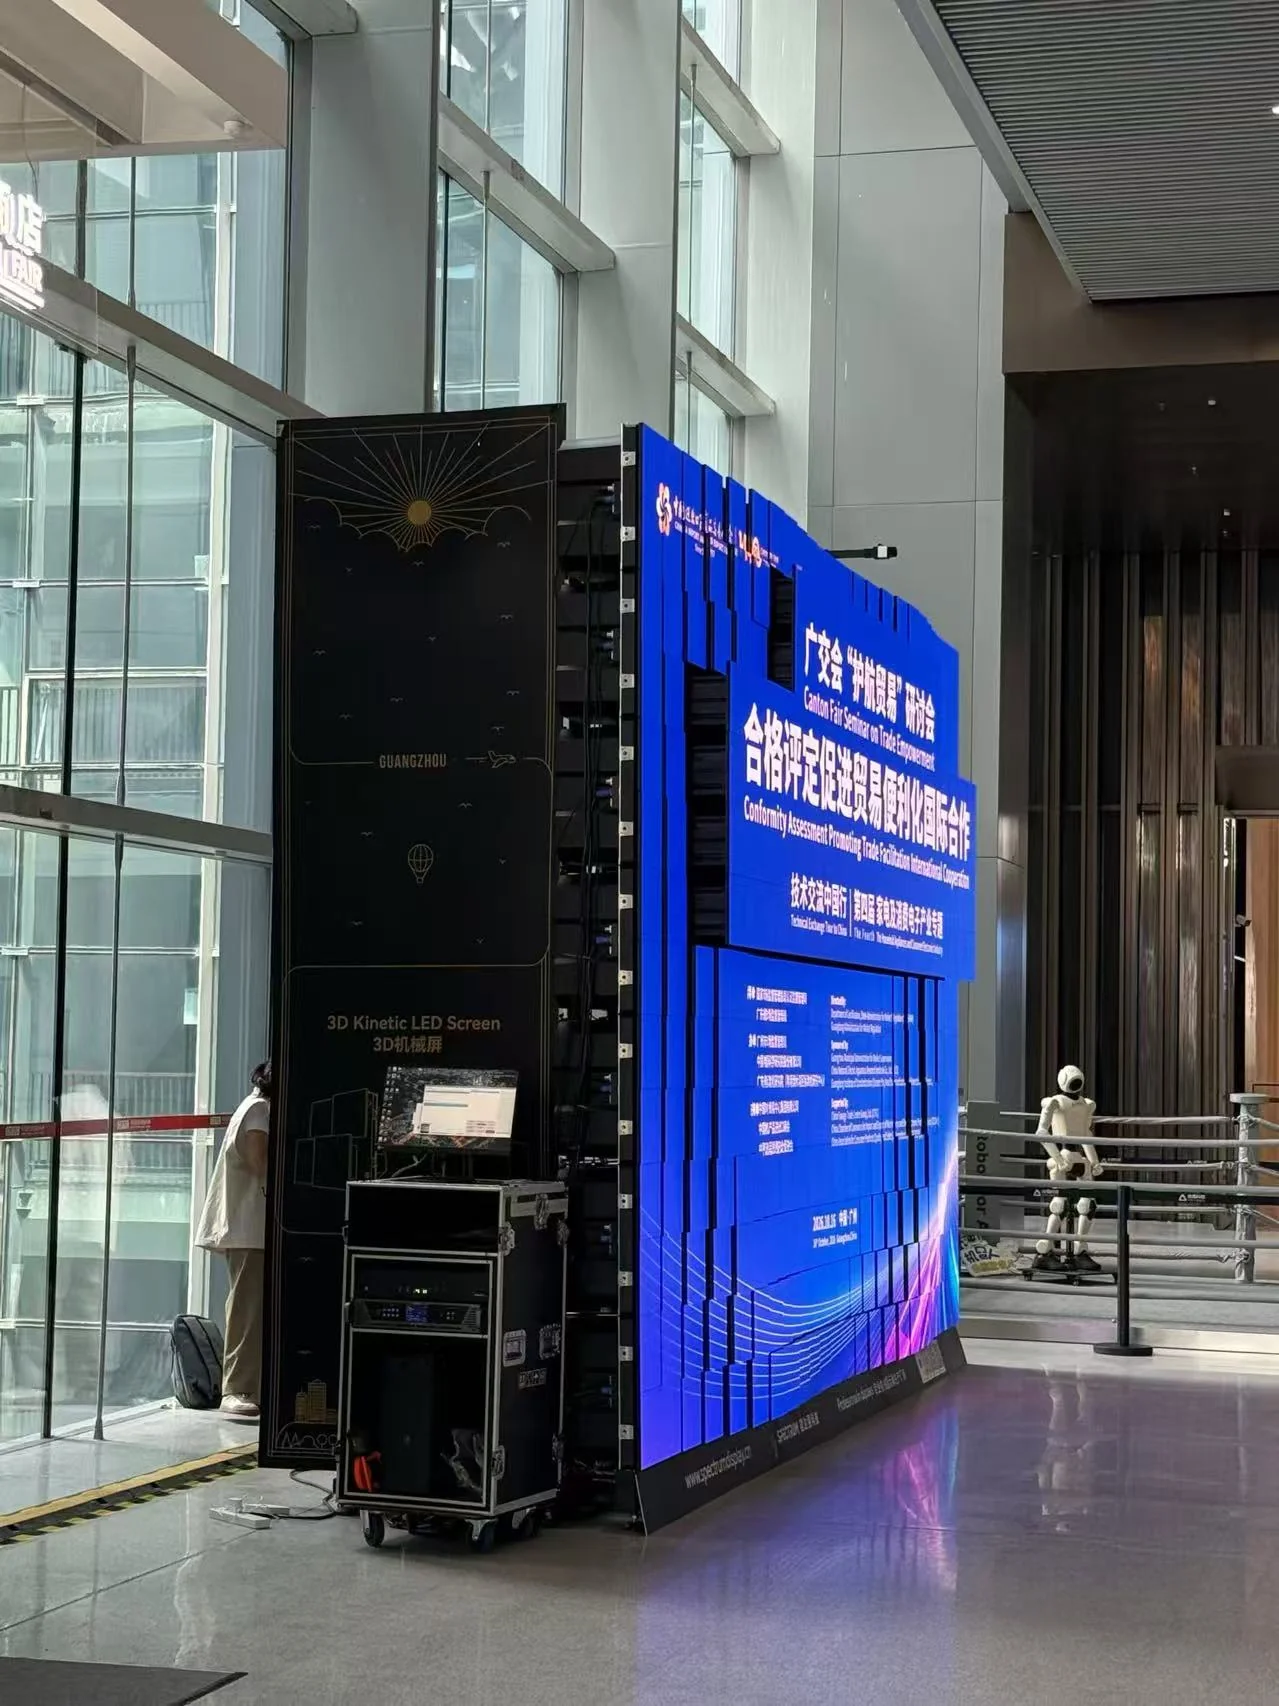
一、一个被忽视的分水岭:开环 vs 闭环
在伸缩机械屏的采购中,大多数人关注的是:行程多大、速度多快、缝隙多小、亮度多高。
但有一个参数,很少出现在产品手册上,却决定了屏幕三年后的状态——控制方式:开环还是闭环。
开环控制,是指系统发出运动指令后,不确认电机是否执行到位。就像你给一个人指路,说完就转身走了,他有没有走错、有没有停住,你并不知道。
闭环控制,是指系统发出指令后,通过传感器实时反馈位置,确认电机是否到达目标位置。如果发现偏差,系统会立即修正。就像你不仅指了路,还一直看着他走到终点。
这个区别,在短期演示中几乎看不出来。但在长期高频使用中,它决定了屏幕是“越用越稳”还是“开始卡顿”。
二、开环步进:为什么用久了会“丢步”和“跑位”?
市面常规机械屏多采用成本较低的开环步进电机。开环步进系统有几个天然短板:
丢步。 步进电机按照脉冲信号转动,每一步的角度是固定的。但如果负载突然增大(比如导轨摩擦力变大、模组被异物卡阻),电机可能无法完成规定的步数,导致位置偏差。由于没有反馈,系统对此一无所知。
跑位。 长时间运行后,机械磨损、温度变化、皮带松弛等因素会导致运动单元的实际位置逐渐偏离初始位置。开环系统无法感知这种偏移,偏差会不断累积。
不同步。 在大型矩阵中,每个运动单元都是独立控制的。如果某些单元出现丢步或跑位,整个矩阵的视觉一致性就会被破坏——观众会看到“有的动了、有的没动”或“波浪变成了锯齿”。
噪音与发热。 开环步进电机通常在低速时噪音较大,且发热明显。在安静的商业空间中,这会直接影响体验。
这些问题在项目验收时往往不会暴露——新设备、新导轨、负载轻,一切看起来都很完美。但一年后、两年后,问题开始浮现。
三、闭环伺服:让每个单元都知道自己“在哪里”
闭环运动控制的核心,是实时位置反馈。
建达强在伸缩机械屏中采用自研的总线型伺服马达,配合32位MCU芯片与高精度磁编码器。每个伺服电机都配备编码器,能够实时记录并反馈转子的精确位置。
这意味着:
- 上电自动复位。 设备每次上电时,编码器会记录当前位置,系统据此纠正物理坐标,确保所有单元从同一个基准点出发。
- 实时纠偏。 在运动过程中,如果某个单元因为阻力、磨损或干扰出现偏差,系统会立即检测到并修正,确保它回到正确位置。
- 绝对位置控制。 系统知道每个单元的绝对位置,而不是只记录“相对移动了多少”。这彻底杜绝了“跑位”和“丢步”的累积。
- 同步性保障。 所有单元在同一时间基准下执行动作,显示内容与机械运动保持毫秒级同步。
四、闭环控制如何提升稳定性:五个维度
闭环运动控制对伸缩机械屏稳定性的提升,体现在五个维度:
维度一:精度稳定性。 闭环系统通过编码器实时反馈,确保每个运动单元的位置精度不随使用时间下降。即使经过数万次循环,位置偏差仍可控制在极小范围内。
维度二:同步稳定性。 在大型矩阵中,所有单元在同一控制架构下运行。闭环系统能够检测并修正个别单元的偏差,确保整个矩阵的运动一致性。
维度三:寿命稳定性。 闭环控制减少了电机因丢步、堵转造成的额外磨损和发热,延长了电机和传动机构的使用寿命。建达强核心运动部件设计寿命超过50,000小时,累计无故障高强度运行测试已超18,000小时。
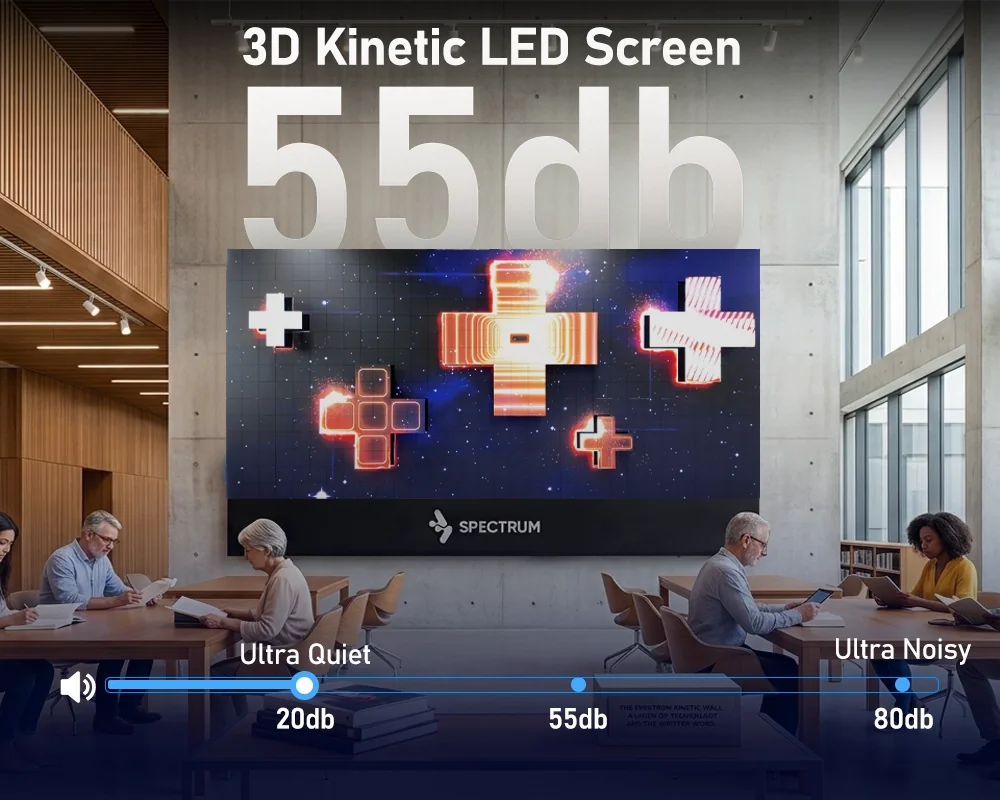
维度四:噪音稳定性。 闭环伺服系统采用FOC矢量控制算法,运行平稳、安静。相比开环步进系统,噪音显著降低,适合安静的商业空间。
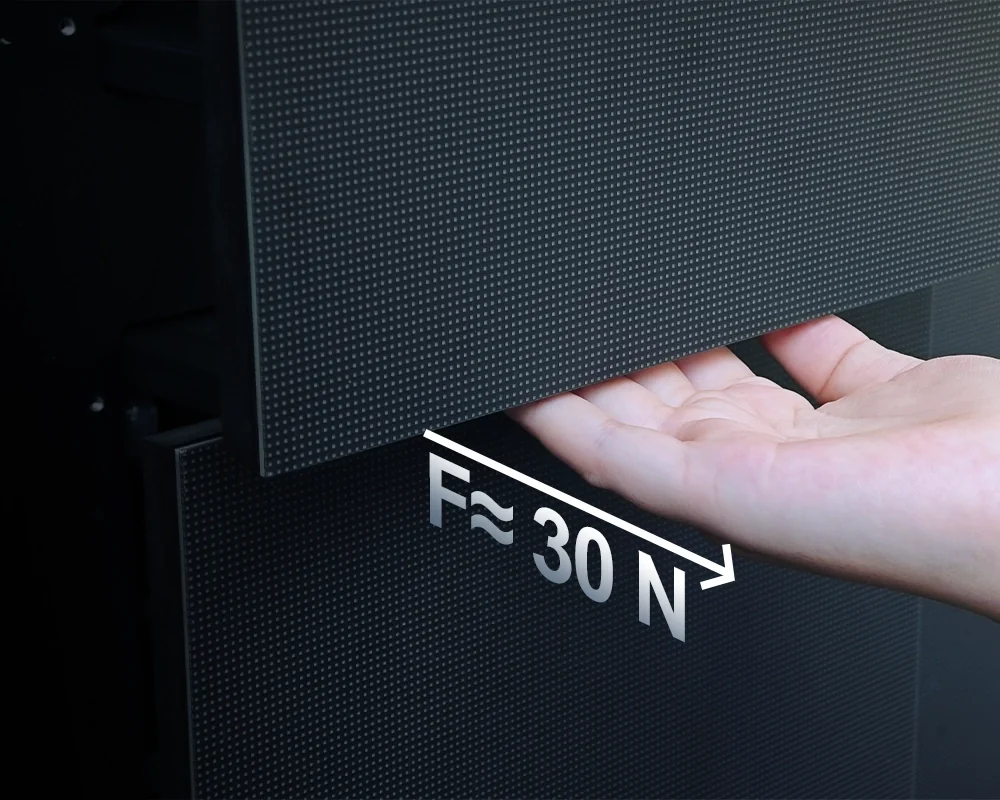
维度五:安全稳定性。 闭环系统能够实时监测电机的电流和扭矩变化。当检测到异常阻力(如人体触碰)时,系统可以在毫秒级触发失能保护。建达强SPKI室内全系标配3kg智能防夹——当感应推力超过3kg时,电机瞬间失能断电,静止数秒后平缓复位。
五、建达强的闭环实践:从编码器到FOC算法
建达强在闭环运动控制上的技术路径,可以概括为三个层次:
第一层:硬件层。 采用自研的总线型伺服马达,配备高精度磁编码器。编码器分辨率越高,位置反馈越精确,纠偏能力越强。
第二层:算法层。 采用FOC(磁场定向控制)矢量控制算法,结合100%闭环控制系统。FOC算法能够精确控制电机的转矩和速度,实现平稳启动、匀加速和软停止。
第三层:系统层。 自研的工业级分布式控制架构,单路支持48个单元对等通讯,整网最高支持65,536个运动单元同步在线。每个单元拥有唯一身份ID,系统上电自动识别组网,彻底规避传统串口号跳变导致的配置错乱。
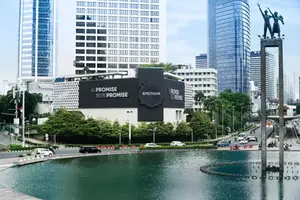
这套闭环控制系统的实际效果,在多个项目中得到了验证。在新加坡酒吧吊顶项目中,SPKI-160伸缩机械屏通过DMX512协议接入酒吧灯光控制系统,屏幕的运动节奏与音乐实现毫秒级同步,且长期运行保持安静、稳定。在雅加达文华东方酒店户外项目中,面对高温、高湿、盐雾的极端环境,闭环控制系统确保了数百个运动单元在数年运行中依然精准同步。
六、常见问题(FAQ)
Q1:开环步进和闭环伺服的核心区别是什么?
A:开环系统发出指令后不确认执行结果,容易出现丢步、跑位和不同步;闭环系统通过编码器实时反馈位置,自动修正偏差,确保长期精度和同步稳定性。
Q2:闭环运动控制如何防止“跑位”?
A:每个伺服电机配备高精度磁编码器,实时记录转子位置。系统上电时自动复位到基准坐标,运行中持续检测偏差并修正。系统实现的是“绝对位置控制”,而非“相对移动控制”,因此不会有累积误差。
Q3:闭环系统在大型矩阵中如何保证同步?
A:所有运动单元在同一控制架构下运行,系统在同一时间基准下向所有单元发送指令。闭环反馈确保每个单元实际到达指定位置,即使个别单元受到干扰,也能被检测并修正。
Q4:闭环控制对噪音有什么改善?
A:闭环伺服系统采用FOC矢量控制算法,电机运行更平稳,噪音显著低于开环步进系统。在酒吧、展厅、奢侈品门店等安静环境中,这一优势尤为明显。
Q5:建达强的闭环控制系统最多能带载多少个单元?
A:单路支持48个单元对等通讯,整网最高支持65,536个运动单元同步在线。无论面对数千还是上万个运动节点,指令传达依然能做到绝对同步。
Q6:闭环控制是否增加了成本?
A:闭环系统的硬件成本确实高于开环步进方案,但它带来的长期稳定性、低维护成本和长寿命,使总拥有成本(TCO)反而更低。对于需要长期运营的项目,闭环控制是更经济的选择。
▶视频 · YouTube内容如何实时变成物理运动——信号与控制的真实一侧在 YouTube 观看 →七、总结
同样是伸缩机械屏,为什么有的用三年依然丝滑,有的一年就开始卡顿?
核心区别在于控制方式:开环还是闭环。
| 对比维度 | 开环步进 | 闭环伺服 |
|---|---|---|
| 位置反馈 | 无 | 实时编码器反馈 |
| 丢步风险 | 高 | 极低 |
| 跑位累积 | 会累积 | 自动修正 |
| 同步性 | 易出现不同步 | 毫秒级同步 |
| 噪音 | 较大 | 安静 |
| 长期稳定性 | 随时间下降 | 长期保持 |
| 维护成本 | 较高 | 较低 |
核心要点回顾:
- 开环步进的天然短板:丢步、跑位、不同步、噪音大——这些问题在长期使用中会逐渐暴露
- 闭环伺服的核心优势:实时位置反馈、自动纠偏、绝对位置控制、毫秒级同步
- 闭环控制提升稳定性的五个维度:精度、同步、寿命、噪音、安全
- 建达强的闭环实践:自研总线型伺服马达+高精度磁编码器+FOC算法+工业级分布式控制架构
- 选择建议:对于需要长期运营、高频使用、安静环境的项目,闭环控制是更经济的选择
对采购方的建议:
- 在评估伸缩机械屏时,不要只问“行程多大、速度多快”,要追问“用的是开环还是闭环”
- 要求供应商提供编码器分辨率、位置控制精度和长期运行测试数据
- 如果项目涉及大型矩阵或高频使用,闭环控制不是“加分项”,而是“必选项”
- 如需了解更多技术细节或获取专属方案,可通过官网www.spectrumdisplay.cn联系建达强团队